Campos en el Espacio. gradiente, Divergencia y Rotacional. El Teorema de Helmholtz

Flechas interiores con rotaciones opuestas


El concepto de campo es muy útil para entender la acción de las fuerzas gravitatoria, eléctrica y magnética en el espacio, así como para entender cómo se llegó a las ecuaciones de Maxwell. Los campos más útiles en la física clásica y el electromagnetismo son los campos escalares y los campos vectoriales. En este artículo estudiaremos las principales operaciones que se pueden definir sobre ambos tipos de campo, que son el gradiente, la divergencia y el rotacional. En un artículo próximo veremos cómo estas operaciones sobre los campos permitieron llegar a la formulación que hoy conocemos como las 4 leyes de Maxwell del electromagnetismo.

Campos escalares y vectoriales

Un campo escalar es una función matemática que asigna un único valor numérico (una magnitud escalar con su unidad) a cada punto del espacio. No tiene dirección ni sentido, solo nos dice «cuánto» hay de algo en ese lugar.

Ejemplo: La temperatura en una habitación. Si caminas por el cuarto, cada punto (x, y, z) tendrá un valor concreto como 22^\circ\text{C} o 19^\circ\text{C}, pero la temperatura no «apunta» hacia ningún lado.

Se expresa mediante una función matemática dependiente de la posición (x,y,z):

ϕ=f(x,y,z) \phi = f(x, y, z)

Un campo vectorial es una función que asigna un vector completo (con magnitud, dirección y sentido) a cada punto del espacio. En este caso, la información no es solo «cuánto», sino también «hacia dónde».

Ejemplo: El viento en la atmósfera o la corriente de un río. En cada punto del agua, una partícula tiene una velocidad (magnitud) y se mueve en una dirección específica. Si dibujáramos una flecha en cada punto del espacio, tendríamos el mapa del campo.

Expresión matemática:

𝐅(x,y,z)=P(x,y,z)𝐢+Q(x,y,z)𝐣+R(x,y,z)𝐤 \mathbf{F}(x, y, z) = P(x, y, z)\mathbf{i} + Q(x, y, z)\mathbf{j} + R(x, y, z)\mathbf{k}

Otro ejemplo, que usaremos aquí, la fuerza eléctrica (\vec{F}) que experimentaría una carga de prueba positiva colocada en un punto, dividida por el valor de dicha carga de prueba (q_{0}). Es lo que se llama el campo eléctrico producido por una carga. Por ejemplo, si QQ es una carga puntual fija situada en el origen y qq es una carga situada en la posición r, la fuerza de Coulomb ejercida por QQ sobre qq puede escribirse explícitamente como:

𝐅(𝐫)=14πε0Qqr3𝐫\mathbf{F}(\mathbf{r}) = \frac{1}{4\pi\varepsilon_0}\, \frac{Q\,q}{r^{3}}\, \mathbf{r}

donde r es el vector de posición de la carga qq respecto a QQ, r=∣r∣r = |\mathbf{r}| es la distancia entre ambas cargas, y ε0\varepsilon_0 es la permitividad del vacío. El campo eléctrico creado por la carga central sería entonces:

𝐄(𝐫)=14πε0Qr3𝐫\mathbf{E}(\mathbf{r}) = \frac{1}{4\pi\varepsilon_0}\, \frac{Q}{r^{3}}\, \mathbf{r}

y para cualquier carga q que se aproxime se cumple:

𝐅=q𝐄\mathbf{F}=q\,\mathbf{E}

Faraday propuso en la década de 1830 la idea de que las cargas, los imanes o las masas «perturban» físicamente el espacio que las rodea, generando líneas de fuerza que señalan hacia donde será atraída (o repelida) la carga, el imán o la masa de prueba que se coloque allí. Para él, existiría un campo real que estaba allí perturbando el espacio, con lo cual no era necesario pensar que las cargas o los imanes se atraen «a distancia» de forma instantánea, idea que resultaba extraña ya desde tiempos de Newton. También surgió de Faraday la representación de este campo mediante líneas tangentes a las fuerzas que provoca el imán, la carga o la masa, y que están más juntas cuanto más intenso es el campo.

Toda esta formulación impresionó a James Clerk Maxwell, quien trató de formalizarla matemáticamente, y ahí comenzó su proceso de abstracción y síntesis de observaciones que le llevaron a sus impresionantes ecuaciones de Maxwell para los campos eléctricos y magnéticos y su relación.

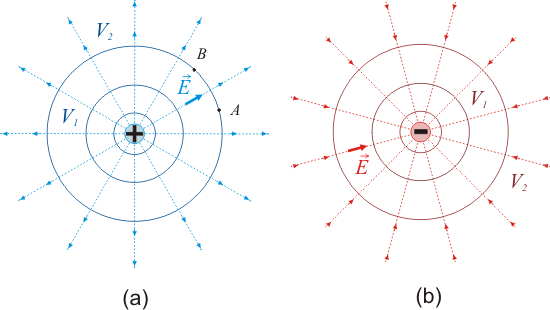
La figura siguiente muestra las flechas del campo eléctrico \vec{E} y las líneas de campo generadas por una carga positiva aislada (izquierda) o una carga negativa aislada (derecha). Cualquier carga positiva testigo que se coloque en la vecindad de alguna de estas cargas, notará una fuerza en la dirección indicada por el campo.

Diagramas de líneas de campo eléctrico alrededor de cargas puntual positiva y negativa, con potenciales V₁ y V₂ señalados.

Si dos cargas están juntas en el espacio, una carga tercera testigo que se acerque a la pareja, notará el campo sumado de ambas, tal como muestra la figura siguiente para dos cargas negativas juntas (imagen superior) o dos cargas de distinto signo juntas (imagen inferior). Cualquier carga positiva que se acerque, notará una fuerza dirigida en el sentido que indican las flechas y las líneas del campo total.
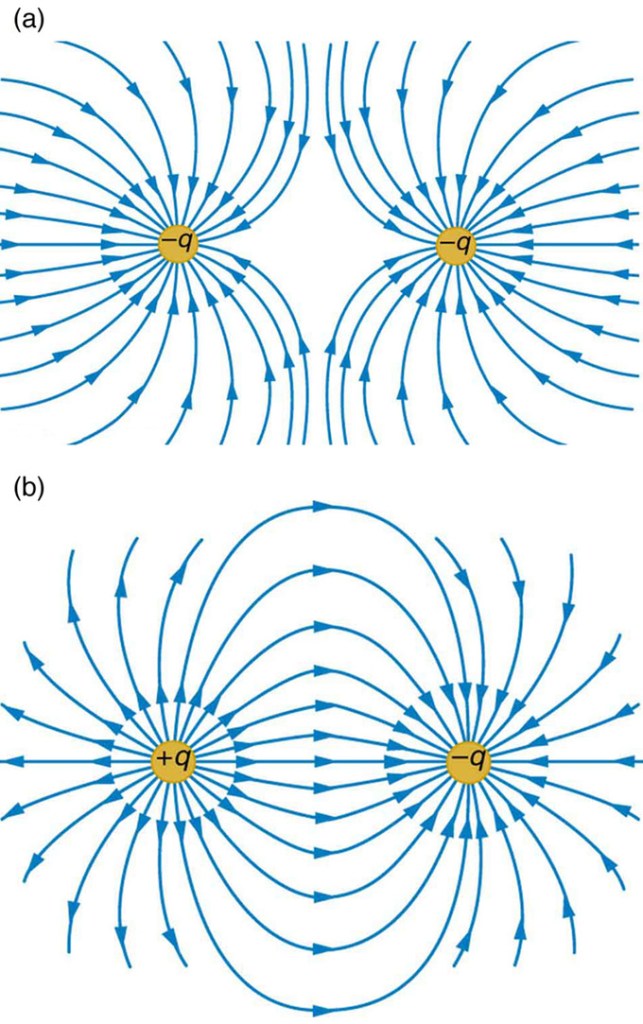
Líneas de campo eléctrico entre dos cargas negativas iguales, que apuntan hacia ambas cargas.

El gradiente de un campo escalar

El gradiente es una transformación que opera sobre cada punto de un campo escalar y devuelve un vector que señala la dirección y sentido hacia donde el campo varía con mayor intensidad. Cuanto mayor la magnitud del vector, mayor la intensidad de variación del campo en ese punto. Se representa con el símbolo nabla (\nabla) aplicado al campo escalar \phi, y se calcula reuniendo las derivadas parciales de la función en cada eje coordenado. Si \phi es una función de (x, y, z) su gradiente se calcula como:

gradϕ=∇ϕ=∂ϕ∂x𝐢+∂ϕ∂y𝐣+∂ϕ∂z𝐤\text{grad}\,\phi = \nabla \phi = \frac{\partial \phi}{\partial x}\mathbf{i} + \frac{\partial \phi}{\partial y}\mathbf{j} + \frac{\partial \phi}{\partial z}\mathbf{k}

Las derivadas parciales son las pendientes (o tasas de variación respecto al desplazamiento x, y o z) de la función en cada una de las direcciones x, y o z.

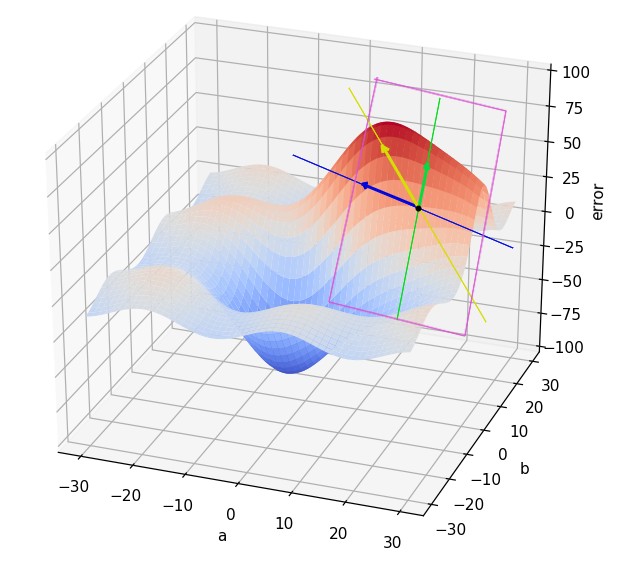
A partir de una simple distribución de números (campo escalar), el gradiente nos genera un mapa de flechas (campo vectorial). Por ejemplo, si tenemos la altura z de una montaña como función de la posición (x,y) en el mapa, el gradiente en un punto sería una flecha que señala la dirección y sentido de máxima pendiente (figura) y esa flecha se puede demostrar que tiene las componentes (gx, gy) dadas por la fórmula anterior: (\partial \phi / \partial x , \partial \phi / \partial y ).

Gráfica en 3D mostrando una superficie de error con malla de cuadrícula. Los ejes a y b están etiquetados, y la superficie varía de azul a rojo. Se destacan líneas y un rectángulo en color magenta, indicando distintos valores de error.

Fig. Gradiente de una función \phi (x, y) y sus dos componentes. Tomado de Gradientes | Interactive Chaos

La divergencia y el rotacional de un campo vectorial

La divergencia de un campo vectorial \vec{F} es una transformación que actúa sobre una función vectorial o campo vectorial \vec{F}(x,y,z) que está definido sobre cada punto del espacio (x,y,z):

F→(x,y,z)=P(x,y,z)i^+Q(x,y,z)j^+R(x,y,z)k^\vec{F}(x, y, z) = P(x, y, z)\hat{i} + Q(x, y, z)\hat{j} + R(x, y, z)\hat{k}

Aquí \hat{i}, \hat{j}, \hat{k} son vectores de tamaño unidad que apuntan en la dirección de los ejes cartesianos X, Y, Z, respectivamente. A veces se escriben también como i, j, k (véase De la Geometría de Euclides al Cálculo con Vectores). La expresión anterior significa que cada componente del vector es una función de la posición (x,y,z).

La transformación devuelve una función escalar f(x,y,z) llamada divergencia, que se denota como \text{div}\,\vec{F} ó \nabla \cdot \vec{F}. La divergencia es un operador diferencial, porque para efectuar la transformación utiliza derivadas. Se define en coordenadas cartesianas como:

∇⋅F→=∂P∂x+∂Q∂y+∂R∂z\begin{equation} \nabla \cdot \vec{F} = \frac{\partial P}{\partial x} + \frac{\partial Q}{\partial y} + \frac{\partial R}{\partial z} \end{equation}

Esto es, hay que derivar la componente x del vector con respecto a x manteniendo constantes las variables y,z; derivar la componente y del vector con respecto a y manteniendo constantes las variables x,z; derivar la componente z del vector con respecto a z manteniendo constantes las variables x,y; y finalmente sumar los tres resultados.

El otro operador diferencial importante en las ecuaciones de Maxwell es el rotacional. Opera sobre el mismo campo vectorial que comentamos antes, pero devuelve una función vectorial o vector cuyas componentes son funciones del punto. Se define como:

∇×F→=(∂R∂y−∂Q∂z)i^+(∂P∂z−∂R∂x)j^+(∂Q∂x−∂P∂y)k^\begin{equation} \nabla \times \vec{F} = \left( \frac{\partial R}{\partial y} – \frac{\partial Q}{\partial z} \right)\hat{i} + \left( \frac{\partial P}{\partial z} – \frac{\partial R}{\partial x} \right)\hat{j} + \left( \frac{\partial Q}{\partial x} – \frac{\partial P}{\partial y} \right)\hat{k} \end{equation}

En los apartados que siguen veremos el significado y utilidad de ambos operadores.

Significado de la Divergencia

La divergencia mide la diferencia entre el flujo saliente y el flujo entrante de un campo vectorial sobre la superficie que rodea a un volumen de control, o sea a un pequeño volumen con que rodeamos cada punto del espacio. Si el campo tiene «fuentes» la divergencia será positiva, y si tiene «sumideros», la divergencia será negativa. Si las mismas líneas de campo que entran son las que salen, la divergencia será cero. La divergencia mide la rapidez neta con la que se emite o absorbe la materia o la propiedad hacia o desde cada punto.

Más precisamente, se puede demostrar que la divergencia de un campo vectorial en un punto del espacio es el flujo neto de ese campo a través de una superficie cerrada que envuelve el punto, dividido por el volumen envuelto por la superficie, en el límite cuando este volumen se hace cada vez más pequeño.

Para demostrarlo, analizaremos el flujo de un campo vectorial \mathbf{F} = (P, Q, R) a través de la superficie de un pequeño volumen cúbico, o volumen elemental, \Delta V = \Delta x \Delta y \Delta z centrado en un punto (x_0, y_0, z_0).

Consideramos un pequeño cubo cuyas caras son perpendiculares a los ejes de coordenadas:
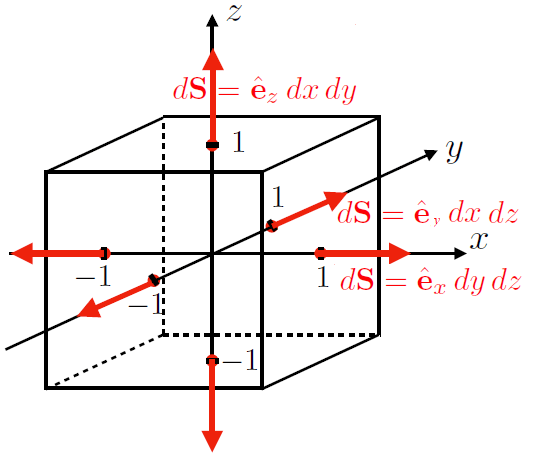
Diagrama de un cubo con vectores de área dS y ejes coordenados x, y, z. Se indican las direcciones de dS en cada cara del cubo.
  • Las caras horizontales (perpendiculares a z) están en z_0 \pm \frac{\Delta z}{2}.
  • Las caras verticales delanteras/traseras (perpendiculares a x) están en x_0 \pm \frac{\Delta x}{2}.
  • Las caras laterales (perpendiculares a y) están en y_0 \pm \frac{\Delta y}{2}.

El flujo total neto \Phi a través de la superficie cerrada S es la suma del flujo a través de las 6 caras:

Φ=∮S𝐅⋅d𝐀=Φx+Φy+Φz \Phi = \oint_S \mathbf{F} \cdot d\mathbf{A} = \Phi_x + \Phi_y + \Phi_z

Flujo neto en la dirección x

El flujo a través de las dos caras perpendiculares al eje x (área \Delta A_x = \Delta y \Delta z) se calcula evaluando la componente P del campo en cada cara:

  • Cara delantera (salida, en x_0 + \frac{\Delta x}{2}): P\left(x_0 + \frac{\Delta x}{2}, y_0, z_0\right) \Delta y \Delta z
  • Cara trasera (entrada, en x_0 - \frac{\Delta x}{2}): -P\left(x_0 - \frac{\Delta x}{2}, y_0, z_0\right) \Delta y \Delta z

Utilizando la aproximación por serie de Taylor de primer orden para P alrededor de x_0:

P(x0+Δx2,y0,z0)≈P(x0,y0,z0)+∂P∂xΔx2P\left(x_0 + \frac{\Delta x}{2}, y_0, z_0\right) \approx P(x_0, y_0, z_0) + \frac{\partial P}{\partial x}\frac{\Delta x}{2}
P(x0−Δx2,y0,z0)≈P(x0,y0,z0)−∂P∂xΔx2P\left(x_0 – \frac{\Delta x}{2}, y_0, z_0\right) \approx P(x_0, y_0, z_0) – \frac{\partial P}{\partial x}\frac{\Delta x}{2}

Restando ambas expresiones para obtener el flujo neto en dirección x:

Φx≈[(P+∂P∂xΔx2)−(P−∂P∂xΔx2)]ΔyΔz=∂P∂xΔxΔyΔz\Phi_x \approx \left[ \left(P + \frac{\partial P}{\partial x}\frac{\Delta x}{2}\right) – \left(P – \frac{\partial P}{\partial x}\frac{\Delta x}{2}\right) \right] \Delta y \Delta z = \frac{\partial P}{\partial x} \Delta x \Delta y \Delta z

Como \Delta V = \Delta x \Delta y \Delta z, el flujo neto en la dirección x es:

Φx≈∂P∂xΔV\Phi_x \approx \frac{\partial P}{\partial x} \Delta V

Flujo neto total y Resultado

Repitiendo exactamente el mismo análisis físico para las componentes del flujo en las direcciones y y z:

  • Flujo neto en y: \Phi_y \approx \frac{\partial Q}{\partial y} \Delta V
  • Flujo neto en z: \Phi_z \approx \frac{\partial R}{\partial z} \Delta V

Sumando el flujo de las 6 caras obtenemos el flujo total aproximado:

∮S𝐅⋅d𝐀≈(∂P∂x+∂Q∂y+∂R∂z)ΔV\oint_S \mathbf{F} \cdot d\mathbf{A} \approx \left( \frac{\partial P}{\partial x} + \frac{\partial Q}{\partial y} + \frac{\partial R}{\partial z} \right) \Delta V

Dividiendo el flujo neto por el volumen elemental \Delta V:

∮S𝐅⋅d𝐀ΔV≈∂P∂x+∂Q∂y+∂R∂z \frac{\oint_S \mathbf{F} \cdot d\mathbf{A}}{\Delta V} \approx \frac{\partial P}{\partial x} + \frac{\partial Q}{\partial y} + \frac{\partial R}{\partial z}

Al tomar el límite cuando el volumen se contrae uniformemente hacia el punto al que envuelve (es decir, \Delta x, \Delta y, \Delta z \to 0), la aproximación se vuelve exacta por definición de derivada:

limΔV→0⁡∮S𝐅⋅d𝐀ΔV=∂P∂x+∂Q∂y+∂R∂z≡div𝐅\lim_{\Delta V \to 0} \frac{\oint_S \mathbf{F} \cdot d\mathbf{A}}{\Delta V} = \frac{\partial P}{\partial x} + \frac{\partial Q}{\partial y} + \frac{\partial R}{\partial z} \equiv \text{div}\,\mathbf{F}

El Teorema de La Divergencia de Gauss

El Teorema de Gauss es la generalización de este resultado pero para una superficie de cualquier tamaño. Establece que el flujo global de un campo vectorial \mathbf{F} a través de una superficie cerrada cualquiera S es igual a la integral de la divergencia de dicho campo sobre todo el volumen V encerrado por la superficie. Si no se está interesado en la demostración matemática, se puede ir directamente al siguiente apartado.

Para demostrar esta conexión, tomamos un volumen macroscópico arbitrario V limitado por una superficie cerrada S, y lo subdividimos en un número infinito de elementos de volumen cúbicos e infinitesimales dV_i, cada uno rodeado por su propia superficie elemental s_i.

A partir de la deducción local que realizamos previamente, sabemos que para cada cubito individual el flujo neto saliente d\Phi_i es proporcional a su divergencia y a su volumen:

dΦi=∮si𝐅⋅d𝐀≈(∇⋅𝐅)dVid\Phi_i = \oint_{s_i} \mathbf{F} \cdot d\mathbf{A} \approx (\nabla \cdot \mathbf{F}) \, dV_i

Si sumamos el flujo elemental de todos los cubitos que componen la totalidad de la región, obtenemos:

∑i∮si𝐅⋅d𝐀≈∑i(∇⋅𝐅)dVi\sum_{i} \oint_{s_i} \mathbf{F} \cdot d\mathbf{A} \approx \sum_{i} (\nabla \cdot \mathbf{F}) \, dV_i

Físicamente, cuando dos elementos de volumen dV_i y dV_j comparten una cara interna, el vector de área normal d\mathbf{A} apunta en direcciones exactamente opuestas para cada uno de ellos (hacia el exterior de cada respectivo volumen).

Dado que el campo vectorial \mathbf{F} toma el mismo valor en esa frontera común, el flujo que sale de un cubito es exactamente igual al flujo que entra en el adyacente. Al realizar la suma de todas las integrales de superficie, todos los flujos a través de las caras internas se cancelan mutuamente a pares.

Las únicas caras cuyas contribuciones de flujo no se cancelan son aquellas que no tienen ningún elemento adyacente; es decir, las caras que forman parte de la superficie límite exterior del sistema. Por lo tanto, la suma de los flujos de todas las pequeñas superficies cerradas s_i es idéntica al flujo neto únicamente a través de la superficie exterior macroscópica S:

∑i∮si𝐅⋅d𝐀=∮S𝐅⋅d𝐀\sum_{i} \oint_{s_i} \mathbf{F} \cdot d\mathbf{A} = \oint_{S} \mathbf{F} \cdot d\mathbf{A}

Al tomar el límite matemático cuando el tamaño de los cubitos tiende a cero (dV_i \to dV), la suma del lado derecho de la ecuación se convierte por definición en una integral de volumen sobre toda la región V:

limdV→0⁡∑i(∇⋅𝐅)dVi=∫V(∇⋅𝐅)dV\lim_{dV \to 0} \sum_{i} (\nabla \cdot \mathbf{F}) \, dV_i = \int_{V} (\nabla \cdot \mathbf{F}) \, dV

Igualando ambos lados del análisis continuo, obtenemos la expresión matemática formal del teorema de Gauss:

∮S𝐅⋅d𝐀=∫V(∇⋅𝐅)dV(1) \oint_{S} \mathbf{F} \cdot d\mathbf{A} = \int_{V} (\nabla \cdot \mathbf{F}) \, dV \hspace{4cm} (1)

Esta relación demuestra de forma rigurosa cómo la propiedad local (la tendencia de un campo a expandirse o contraerse en un punto elemental) se acumula integralmente para determinar el comportamiento macroscópico global del flujo a través de las fronteras del espacio que lo contiene.

Significado del rotacional: el teorema de Stokes

De manera análoga a como la divergencia representa el flujo neto por unidad de volumen, el rotacional representa la circulación por unidad de superficie.

Para deducir la componente en z del rotacional, consideramos una pequeña espira cuadrada de área \Delta A = \Delta x \Delta y coplanar al plano xy y centrada en (x_0, y_0, z_0). El contorno cerrado C se recorre en sentido antihorario (dirección positiva según la regla de la mano derecha respecto al eje z).

La circulación neta \Gamma alrededor de C es la suma de las integrales de línea en los 4 lados del cuadrado:

Γ=∮C𝐅⋅d𝐫=∫Lado 1+∫Lado 2+∫Lado 3+∫Lado 4 \Gamma = \oint_C \mathbf{F} \cdot d\mathbf{r} = \int_{\text{Lado 1}} + \int_{\text{Lado 2}} + \int_{\text{Lado 3}} + \int_{\text{Lado 4}}

Contribución de los lados paralelos al eje x

  • Lado 1 (inferior, dirección $+x$, en y_0 - \frac{\Delta y}{2}): P\left(x_0, y_0 - \frac{\Delta y}{2}, z_0\right) \Delta x
  • Lado 3 (superior, dirección $-x$, en y_0 + \frac{\Delta y}{2}): -P\left(x_0, y_0 + \frac{\Delta y}{2}, z_0\right) \Delta x

Aproximando mediante la serie de Taylor de primer orden para P alrededor de y_0:

P(x0,y0−Δy2,z0)≈P(x0,y0,z0)−∂P∂yΔy2P\left(x_0, y_0 – \frac{\Delta y}{2}, z_0\right) \approx P(x_0, y_0, z_0) – \frac{\partial P}{\partial y}\frac{\Delta y}{2}
P(x0,y0+Δy2,z0)≈P(x0,y0,z0)+∂P∂yΔy2 P\left(x_0, y_0 + \frac{\Delta y}{2}, z_0\right) \approx P(x_0, y_0, z_0) + \frac{\partial P}{\partial y}\frac{\Delta y}{2}

Sumando ambas contribuciones paralelas a x:

Γx≈[(P−∂P∂yΔy2)−(P+∂P∂yΔy2)]Δx=−∂P∂yΔxΔy \Gamma_x \approx \left[ \left(P – \frac{\partial P}{\partial y}\frac{\Delta y}{2}\right) – \left(P + \frac{\partial P}{\partial y}\frac{\Delta y}{2}\right) \right] \Delta x = -\frac{\partial P}{\partial y} \Delta x \Delta y

Contribución de los lados paralelos al eje y

  • Lado 2 (derecho, dirección $+y$, en x_0 + \frac{\Delta x}{2}): Q\left(x_0 + \frac{\Delta x}{2}, y_0, z_0\right) \Delta y
  • Lado 4 (izquierdo, dirección $-y$, en x_0 - \frac{\Delta x}{2}): -Q\left(x_0 - \frac{\Delta x}{2}, y_0, z_0\right) \Delta y

Aproximando mediante la serie de Taylor de primer orden para Q alrededor de x_0:

Q(x0+Δx2,y0,z0)≈Q(x0,y0,z0)+∂Q∂xΔx2Q\left(x_0 + \frac{\Delta x}{2}, y_0, z_0\right) \approx Q(x_0, y_0, z_0) + \frac{\partial Q}{\partial x}\frac{\Delta x}{2}
Q(x0−Δx2,y0,z0)≈Q(x0,y0,z0)−∂Q∂xΔx2Q\left(x_0 – \frac{\Delta x}{2}, y_0, z_0\right) \approx Q(x_0, y_0, z_0) – \frac{\partial Q}{\partial x}\frac{\Delta x}{2}

Sumando ambas contribuciones paralelas a y:

Γy≈[(Q+∂Q∂xΔx2)−(Q−∂Q∂xΔx2)]Δy=∂Q∂xΔxΔy\Gamma_y \approx \left[ \left(Q + \frac{\partial Q}{\partial x}\frac{\Delta x}{2}\right) – \left(Q – \frac{\partial Q}{\partial x}\frac{\Delta x}{2}\right) \right] \Delta y = \frac{\partial Q}{\partial x} \Delta x \Delta y

Circulación total y componente del Rotacional

Sumando las contribuciones de los 4 lados obtenemos la circulación total aproximada:

∮C𝐅⋅d𝐫≈(∂Q∂x−∂P∂y)ΔxΔy\oint_C \mathbf{F} \cdot d\mathbf{r} \approx \left( \frac{\partial Q}{\partial x} – \frac{\partial P}{\partial y} \right) \Delta x \Delta y

Como el área elemental es \Delta A = \Delta x \Delta y , dividimos por \Delta A y tomamos el límite matemático cuando el área tiende a cero:

limΔA→0⁡∮C𝐅⋅d𝐫ΔA=∂Q∂x−∂P∂y≡(rot𝐅)z \lim_{\Delta A \to 0} \frac{\oint_C \mathbf{F} \cdot d\mathbf{r}}{\Delta A} = \frac{\partial Q}{\partial x} – \frac{\partial P}{\partial y} \equiv (\text{rot}\,\mathbf{F})_z

Repitiendo este procedimiento orientando la superficie elemental de forma perpendicular a los ejes x e y, se obtienen las otras dos componentes, consolidando el vector rotacional completo:

rot𝐅=∇×𝐅=(∂R∂y−∂Q∂z)𝐢+(∂P∂z−∂R∂x)𝐣+(∂Q∂x−∂P∂y)𝐤\text{rot}\,\mathbf{F} = \nabla \times \mathbf{F} = \left( \frac{\partial R}{\partial y} – \frac{\partial Q}{\partial z} \right)\mathbf{i} + \left( \frac{\partial P}{\partial z} – \frac{\partial R}{\partial x} \right)\mathbf{j} + \left( \frac{\partial Q}{\partial x} – \frac{\partial P}{\partial y} \right)\mathbf{k}

el Teorema de Stokes

El Teorema de Stokes es la generalización macroscópica de este resultado local. Si consideramos una superficie abierta orientada S limitada por una curva cerrada C, podemos dividir S en un número infinito de superficies cuadradas elementales d\mathbf{A} = \hat{\mathbf{n}} \, dA , donde \hat{\mathbf{n}} es un vector unitario perpendicular a la pequeña superficie.

Al sumar la circulación de todos estos elementos contiguos, las corrientes en las fronteras internas compartidas se cancelan mutuamente debido a que se recorren en direcciones opuestas. La única circulación que sobrevive y no se cancela es la que recorre el perímetro exterior, es decir, la curva C.

Integrando la definición local d\Gamma = (\text{rot}\,\mathbf{F}) \cdot d\mathbf{A} sobre toda la superficie, obtenemos la igualdad global del Teorema de Stokes:

∮C𝐅⋅d𝐫=∫S(∇×𝐅)⋅d𝐀(2) \oint_C \mathbf{F} \cdot d\mathbf{r} = \int_S (\nabla \times \mathbf{F}) \cdot d\mathbf{A} \hspace{4cm} (2)

Esta relación demuestra que la circulación macroscópica de un campo vectorial a lo largo de una curva cerrada es idéntica al flujo neto de su rotacional a través de cualquier superficie que tenga a dicha curva como frontera.

La Ecuación de Poisson

Vamos a utilizar alguno de los teoremas anteriores para encontrar la solución de la Ecuación de Poisson, que ocupa un lugar importante en la teoría del potencial y en el importante Teorema de Helmholtz, que demostraremos en el siguiente apartado.

La ecuación de Poisson se escribe como:

∇2U(𝐫)=−ρ(𝐫)(3)\nabla^2 U(\mathbf{r})=-\rho(\mathbf{r}) \hspace{4cm} (3)

donde \rho(\mathbf{r}) en problemas de electrostática es una densidad espacial de carga eléctrica, U(r) es el potencial eléctrico generado por esa distribución de carga, y el operador laplaciano \nabla^2 actuando sobre U(r) se define como:

∇2U(𝐫)=∂2U∂x2+∂2U∂y2+∂2U∂z2\nabla^2 U(\mathbf{r}) = \frac{\partial^2 U}{\partial x^2} + \frac{\partial^2 U}{\partial y^2} + \frac{\partial^2 U}{\partial z^2}

El potencial es un campo escalar cuyo gradiente nos da el campo eléctrico: \mathbf{E} = -\mathbf{\nabla} U.

Buscamos una solución de la forma

U(𝐫)=∫VG(𝐫,𝐫′)ρ(𝐫′)d3r′(4)U(\mathbf r)= \int_V G(\mathbf r,\mathbf r’) \,\rho(\mathbf r’) \,d^3r’ \hspace{4cm} (4)

donde G(r, r‘) es la función de Green del operador laplaciano. Por definición, dicha función debe satisfacer

∇2G(𝐫,𝐫′)=−δ(𝐫−𝐫′)(5)\nabla^2G(\mathbf r,\mathbf r’) = -\delta(\mathbf r-\mathbf r’) \hspace{4cm} (5)

siendo \delta la función delta de Dirac (una función generalizada de volumen unidad, anchura 0 e infinitamente alta).

Este planteamiento a través de la función de Green significa que, en lugar de buscar el potencial de una distribución de cargas resolviendo (3) directamente, vamos a encontrar el potencial G(\mathbf{r}, \mathbf{r'}) producido por una carga concentrada en un punto \mathbf{r'} (ecuación 5), que será más sencillo, y después supondremos que el potencial producido por la distribución de cargas \rho(\mathbf{r}) será la suma de los potenciales que produce cada una de las cargas concentradas que componen \rho(\mathbf{r}). Esta suma de contribuciones se calcula con la ecuación (4).

función de Green de la Ecuación de Poisson

Puesto que el espacio es homogéneo e isótropo, la función de Green sólo puede depender de la distancia entre los puntos r y r‘:

R=|𝐫−𝐫′|R=|\mathbf r-\mathbf r’|

Por tanto,

G(𝐫,𝐫′)=G(R)G(\mathbf r,\mathbf r’) = G(R)

Fuera del punto singular (R≠0R\neq0) tenemos

∇2G=0\nabla^2G=0

que es la ecuación de Laplace.

Para una función con simetría esférica, G = G(R), es mejor usar el laplaciano expresado en coordenadas esféricas, que viene dado por:

∇2G=1R2ddR(R2dGdR)\nabla^2G = \frac{1}{R^2} \frac{d}{dR} \left( R^2\frac{dG}{dR} \right)

y la ecuación de Laplace se escribe ahora como una ecuación diferencial ordinaria, con una sola variable independiente en lugar de tres:

ddR(R2dGdR)=0\frac{d}{dR} \left( R^2\frac{dG}{dR} \right) =0

Integrando una vez obtenemos

R2dGdR=C1R^2\frac{dG}{dR}=C_1

y por tanto

dGdR=C1R2\frac{dG}{dR} = \frac{C_1}{R^2}

Una segunda integración produce

G(R)=−C1R+C2G(R) = -\frac{C_1}{R} + C_2

o, redefiniendo constantes,

G(R)=A+BRG(R) = A+\frac{B}{R}

Exigimos que la función de Green se anule en el infinito:

G(R)→0(R→∞)G(R)\rightarrow 0 \qquad (R\rightarrow\infty)

de donde resulta A = 0.

y finalmente:

G(R)=BRG(R)=\frac{B}{R}

Determinación de la constante B

Integramos la ecuación

∇2G=−δ(𝐫−𝐫′)\nabla^2G = -\delta(\mathbf r-\mathbf r’)

en una pequeña esfera centrada en r′\mathbf r’:

∫V∇2GdV=−1\int_V \nabla^2G \,dV = -1

por la definición que hicimos arriba de la delta de Dirac. Aplicando el teorema de Gauss a esta integral de volumen:

∮S∇G⋅d𝐒=−1\oint_S \nabla G \cdot d\mathbf S = -1

Como

G=BRG=\frac{B}{R}

tenemos

∇G=−BR2𝐑^\nabla G = -\frac{B}{R^2} \hat{\mathbf R}

donde \hat{ \mathbf R } es un vector unitario que apunta en dirección radial. En una esfera de radio constante R=εR=\varepsilon,

d𝐒=𝐑^R2dΩd\mathbf S = \hat{\mathbf R} \,R^2\,d\Omega

donde d \Omega es el diferencial de ángulo sólido. Por lo tanto:

∇G⋅d𝐒=−BR2R2dΩ=−BdΩ\nabla G\cdot d\mathbf S = -\frac{B}{R^2} \,R^2\,d\Omega = -B\,d\Omega

Integrando sobre toda la esfera,

∮S∇G⋅d𝐒=−B∫dΩ=−4πB\oint_S \nabla G\cdot d\mathbf S = -B \int d\Omega = -4\pi B

pues el ángulo sólido total alrededor de una esfera es 4 \pi. Sustituyendo en la condición anterior,

−4πB=−1-4\pi B=-1

obtenemos:

B=14πB=\frac{1}{4\pi}

y, por tanto,

G(𝐫,𝐫′)=14π|𝐫−𝐫′|G(\mathbf r,\mathbf r’) = \frac{1} {4\pi |\mathbf r-\mathbf r’|}

Hemos demostrado que

∇2(14π|𝐫−𝐫′|)=−δ(𝐫−𝐫′)\nabla^2 \left( \frac{1} {4\pi |\mathbf r-\mathbf r’|} \right) = -\delta(\mathbf r-\mathbf r’)

Solución integral de la ecuación de Poisson

Sustituyendo la función de Green en la expresión general,

U(𝐫)=∫G(𝐫,𝐫′)ρ(𝐫′)d3r′U(\mathbf r) = \int G(\mathbf r,\mathbf r’) \,\rho(\mathbf r’) \,d^3r’

resulta:

U(𝐫)=14π∫ρ(𝐫′)|𝐫−𝐫′|d3r′(6)U(\mathbf r) = \frac{1}{4\pi} \int \frac{ \rho(\mathbf r’) } { |\mathbf r-\mathbf r’| } \,d^3r’ \hspace {4cm} (6)

Comprobemos que esta solución satisface efectivamente la ecuación de Poisson. Aplicando el laplaciano,

∇2U(𝐫)=14π∫ρ(𝐫′)∇2(1|𝐫−𝐫′|)d3r′\nabla^2U(\mathbf r) = \frac{1}{4\pi} \int \rho(\mathbf r’) \nabla^2 \left( \frac{1} {|\mathbf r-\mathbf r’|} \right) d^3r’

Utilizando la identidad demostrada anteriormente,

∇2(1|𝐫−𝐫′|)=−4πδ(𝐫−𝐫′)\nabla^2 \left( \frac{1} {|\mathbf r-\mathbf r’|} \right) = -4\pi \delta(\mathbf r-\mathbf r’)

obtenemos

∇2U(𝐫)=14π∫ρ(𝐫′)[−4πδ(𝐫−𝐫′)]d3r′\nabla^2U(\mathbf r) = \frac{1}{4\pi} \int \rho(\mathbf r’) \left[ -4\pi \delta(\mathbf r-\mathbf r’) \right] d^3r’

es decir,

∇2U(𝐫)=−∫ρ(𝐫′)δ(𝐫−𝐫′)d3r′\nabla^2U(\mathbf r) = -\int \rho(\mathbf r’) \delta(\mathbf r-\mathbf r’) d^3r’

y usando la propiedad de la delta de Dirac,

∫f(𝐫′)δ(𝐫−𝐫′)d3r′=f(𝐫)\int f(\mathbf r’) \delta(\mathbf r-\mathbf r’) d^3r’ = f(\mathbf r)

obtenemos finalmente:

∇2U(𝐫)=−ρ(𝐫)\nabla^2U(\mathbf r) = -\rho(\mathbf r)

que es efectivamente la ecuación de Poisson.

Esta solución del problema de Poisson la utilizaremos en el apartado siguiente.

El Teorema de Helmholtz

El teorema de Helmholtz establece que el conocimiento de la divergencia y del rotacional de un campo vectorial es condición suficiente para determinar dicho campo en todo el espacio. Además, cualquier campo vectorial puede descomponerse en una parte irrotacional (esto es, que tiene un rotacional igual a 0) y una parte solenoidal (esto es, que tiene una divergencia igual a 0), o equivalentemente, en una componente longitudinal y otra transversal.

Para demostrar el teorema utilizaremos una identidad vectorial conocida junto con el teorema de unicidad del potencial.

Sea una función vectorial auxiliar F(r), continua y definida en todo el espacio. Sobre ella aplicamos la identidad vectorial:

∇×(∇×𝐅)=∇(∇⋅𝐅)−∇2𝐅(7)\nabla \times (\nabla \times \mathbf{F}) = \nabla(\nabla\cdot\mathbf{F}) – \nabla^2\mathbf{F} \hspace{4cm} (7)

que, se puede demostrar, se cumple siempre. El primer término del segundo miembro de esta expresión es el vector gradiente de la función divergencia de F que sería:

∇(∇⋅𝐅)=∇(∂Fx∂x+∂Fy∂y+∂Fz∂z)=(∂∂x(∂Fx∂x+∂Fy∂y+∂Fz∂z),∂∂y(∂Fx∂x+∂Fy∂y+∂Fz∂z),∂∂z(∂Fx∂x+∂Fy∂y+∂Fz∂z))=(∂2Fx∂x2+∂2Fy∂x∂y+∂2Fz∂x∂z,∂2Fx∂y∂x+∂2Fy∂y2+∂2Fz∂y∂z,∂2Fx∂z∂x+∂2Fy∂z∂y+∂2Fz∂z2)\begin{align} &\nabla(\nabla\cdot\mathbf{F}) = \nabla\!\left( \frac{\partial F_x}{\partial x} + \frac{\partial F_y}{\partial y} + \frac{\partial F_z}{\partial z} \right) \\[1ex] & \hspace{-2cm} = \left( \frac{\partial}{\partial x} \left( \frac{\partial F_x}{\partial x} + \frac{\partial F_y}{\partial y} + \frac{\partial F_z}{\partial z} \right), \; \frac{\partial}{\partial y} \left( \frac{\partial F_x}{\partial x} + \frac{\partial F_y}{\partial y} + \frac{\partial F_z}{\partial z} \right), \; \frac{\partial}{\partial z} \left( \frac{\partial F_x}{\partial x} + \frac{\partial F_y}{\partial y} + \frac{\partial F_z}{\partial z} \right) \right) \\& \hspace{-2cm}= \left( \frac{\partial^2 F_x}{\partial x^2} + \frac{\partial^2 F_y}{\partial x\,\partial y} + \frac{\partial^2 F_z}{\partial x\,\partial z}, \frac{\partial^2 F_x}{\partial y\,\partial x} + \frac{\partial^2 F_y}{\partial y^2} + \frac{\partial^2 F_z}{\partial y\,\partial z}, \frac{\partial^2 F_x}{\partial z\,\partial x} + \frac{\partial^2 F_y}{\partial z\,\partial y} + \frac{\partial^2 F_z}{\partial z^2} \right) \end{align}

mientras que el segundo término es el operador laplaciana vectorial de F, que se define como:

∇2𝐅=(∇2Fx,∇2Fy,∇2Fz)=(∂2Fx∂x2+∂2Fx∂y2+∂2Fx∂z2,∂2Fy∂x2+∂2Fy∂y2+∂2Fy∂z2,∂2Fz∂x2+∂2Fz∂y2+∂2Fz∂z2)\begin{align} \nabla^2 \mathbf{F} = \left( \nabla^2 F_x,\, \nabla^2 F_y,\, \nabla^2 F_z \right) = \hspace{4cm} & \\ \left( \frac{\partial^2 F_x}{\partial x^2} +\frac{\partial^2 F_x}{\partial y^2} +\frac{\partial^2 F_x}{\partial z^2}, \; \frac{\partial^2 F_y}{\partial x^2} +\frac{\partial^2 F_y}{\partial y^2} +\frac{\partial^2 F_y}{\partial z^2}, \; \frac{\partial^2 F_z}{\partial x^2} +\frac{\partial^2 F_z}{\partial y^2} +\frac{\partial^2 F_z}{\partial z^2} \right) \end{align}

Definimos las cantidades:

𝐕=−∇2𝐅\mathbf{V} = -\nabla^2\mathbf{F}
U=∇⋅𝐅U = \nabla\cdot\mathbf{F}
𝐖=∇×𝐅\mathbf{W} = \nabla\times\mathbf{F}

Sustituyendo estas definiciones en la identidad anterior obtenemos:

𝐕=−∇U+∇×𝐖(8)\mathbf{V} = -\nabla U + \nabla\times\mathbf{W} \hspace{4cm} (8)

Hemos expresado así el campo vectorial V como la suma de una primera parte que es irrotacional (\nabla U tiene un rotacional que es 0) y otra parte que es solenoidal (la divergencia de \nabla \times \mathbf{W} es 0).

La demostración de que la divergencia del rotacional de un campo vectorial F es cero surge de aplicar las definiciones de ambos y operar:

∇⋅(∇×𝐅)=∂∂x(∂Fz∂y−∂Fy∂z)+∂∂y(∂Fx∂z−∂Fz∂x)+∂∂z(∂Fy∂x−∂Fx∂y)=∂2Fz∂x∂y−∂2Fy∂x∂z+∂2Fx∂y∂z−∂2Fz∂y∂x+∂2Fy∂z∂x−∂2Fx∂z∂y=(∂2Fz∂x∂y−∂2Fz∂y∂x)+(∂2Fy∂z∂x−∂2Fy∂x∂z)+(∂2Fx∂y∂z−∂2Fx∂z∂y)=0,\begin{align} \nabla\cdot(\nabla\times\mathbf{F}) &= \frac{\partial}{\partial x} \left( \frac{\partial F_z}{\partial y} -\frac{\partial F_y}{\partial z} \right) + \frac{\partial}{\partial y} \left( \frac{\partial F_x}{\partial z} -\frac{\partial F_z}{\partial x} \right) + \frac{\partial}{\partial z} \left( \frac{\partial F_y}{\partial x} -\frac{\partial F_x}{\partial y} \right) \\[1ex] &= \frac{\partial^2 F_z}{\partial x\,\partial y} -\frac{\partial^2 F_y}{\partial x\,\partial z} +\frac{\partial^2 F_x}{\partial y\,\partial z} -\frac{\partial^2 F_z}{\partial y\,\partial x} +\frac{\partial^2 F_y}{\partial z\,\partial x} -\frac{\partial^2 F_x}{\partial z\,\partial y} \\[1ex] &= \left( \frac{\partial^2 F_z}{\partial x\,\partial y} -\frac{\partial^2 F_z}{\partial y\,\partial x} \right) + \left( \frac{\partial^2 F_y}{\partial z\,\partial x} -\frac{\partial^2 F_y}{\partial x\,\partial z} \right) + \left( \frac{\partial^2 F_x}{\partial y\,\partial z} -\frac{\partial^2 F_x}{\partial z\,\partial y} \right) \\[1ex] &=0, \end{align}

donde en la última igualdad se ha utilizado la conmutatividad de las derivadas
parciales mixtas:

∂2f∂x∂y=∂2f∂y∂x,\frac{\partial^2 f}{\partial x\,\partial y} = \frac{\partial^2 f}{\partial y\,\partial x},

válida para funciones con derivadas segundas continuas. De un modo análogo, se demuestra que el rotacional del gradiente de un campo vectorial es siempre 0.

Calculamos ahora la divergencia de ambos miembros en la ecuación (1). Como la divergencia del rotacional de W es cero, resulta:

∇⋅𝐕=−∇2U(9)\nabla\cdot\mathbf{V} = -\nabla^2U \hspace{4cm} (9)

Esta ecuación tiene la forma de una ecuación de Poisson cuya fuente es \nabla \cdot \mathbf{V}. Si el campo V\mathbf{V} está definido en todo el espacio y tiende a cero en el infinito, la solución es (véase ecuación 6):

U(𝐫)=14π∫∇′⋅𝐕(𝐫′)|𝐫−𝐫′|d3r′(10)U(\mathbf{r}) = \frac{1}{4\pi} \int \frac{ \nabla’ \cdot \mathbf{V}(\mathbf{r}’) }{ |\mathbf{r}-\mathbf{r}’| } \,d^3r’ \hspace{4cm} (10)

A continuación calculamos el rotacional de V\mathbf{V}:

∇×𝐕=−∇2𝐖(11)\nabla\times\mathbf{V} = -\nabla^2\mathbf{W} \hspace{4cm} (11)

ya que \nabla \cdot \mathbf{W}=0 al ser W\mathbf{W} el rotacional de otro campo vectorial.

De nuevo obtenemos una ecuación de Poisson. Bueno, en realidad son tres ecuaciones de Poisson, una para cada componente (en las direcciones X, Y y Z) de la igualdad vectorial. Su solución es

𝐖(𝐫)=14π∫∇′×𝐕(𝐫′)|𝐫−𝐫′|d3r′(12)\mathbf{W}(\mathbf{r}) = \frac{1}{4\pi} \int \frac{ \nabla’ \times \mathbf{V}(\mathbf{r}’) }{ |\mathbf{r}-\mathbf{r}’| } \,d^3r’ \hspace{4cm} (12)

que es simplemente la solución (6) que obtuvimos en la sección anterior para el problema de Poisson, aplicada a cada componente vectorial de (11).

Queda así demostrado el teorema. Conociendo la divergencia y el rotacional del campo V\mathbf{V} en todo el espacio, es posible reconstruir completamente dicho campo mediante las ecuaciones (8), (10) y (12). Además, éste queda descompuesto en dos contribuciones, una parte irrotacional -\nabla U y una parte solenoidal \nabla\times\mathbf{W}.

Utilización del teorema de unicidad

El teorema de unicidad del potencial se aplica a las ecuaciones de Poisson y Laplace, y garantiza que una vez especificada la laplaciana de una función y las condiciones de contorno adecuadas, la solución es única. En nuestro caso, las ecuaciones \nabla^2U=-\nabla\cdot\mathbf{V}, y \nabla^2\mathbf{W}=-\nabla\times\mathbf{V}, determinan unívocamente los campos U y W. Por consiguiente, la descomposición

𝐕=−∇U+∇×𝐖\mathbf{V} = -\nabla U + \nabla\times\mathbf{W}

es también única. El campo vectorial V queda completamente determinado por su divergencia y su rotacional. No existe ninguna otra solución compatible con las mismas condiciones de contorno. A la distribución de divergencias no nulas del campo se le suele llamar sus fuentes escalares y a la distribución de rotacionales (o vorticidades) no nulos se le suele llamar sus fuentes vectoriales.

La figura siguiente muestra las líneas de corriente (paralelas a la velocidad del fluido) de un fluido que sale de una fuente situada en la pared izquierda y sale por un sumidero situado en la pared derecha. En la zona central, entre fuente y sumidero, el campo de velocidades es casi irrotacional (rotacional 0 o casi en todos sitios), pues si imaginamos un molinillo colocado en cualquier punto, vemos que la tendencia a que rote es 0 o pequeña; y además la divergencia es nula en todos sitios salvo alrededor de la misma fuente y del sumidero (que hay divergencia o convergencia). Pero en las zonas superior e inferior del cuadrado hay regiones donde el gas está recirculando; ahí el campo es solenoidal (divergencia 0 en todos sitios) y tiene un rotacional muy evidente en todos sitios salvo en los centros de los giros.
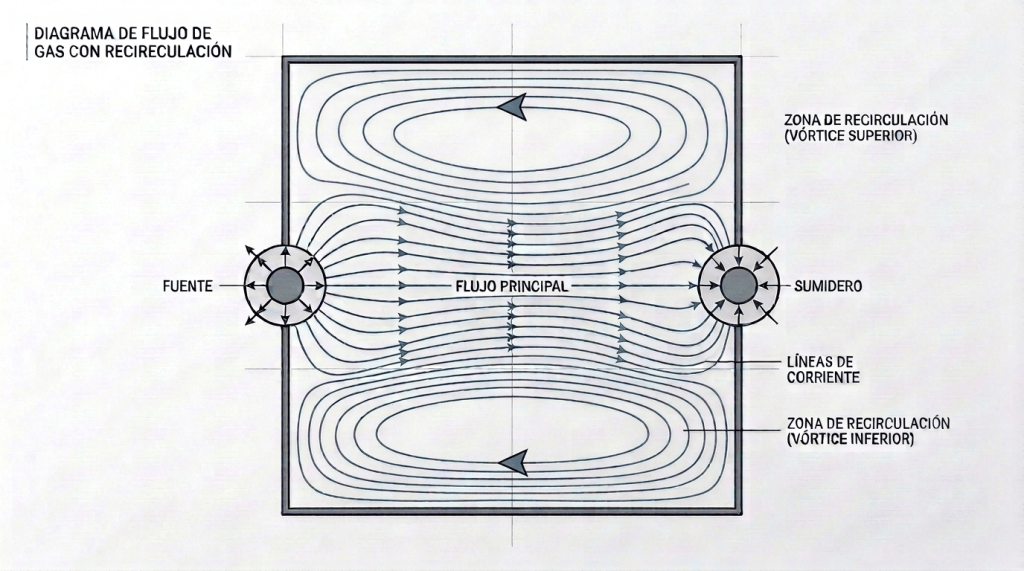
Flechas interiores con rotaciones opuestas

La figura siguiente muestra el resultado de la simulación de una corriente de marea saliendo por un estuario en 4 tiempos sucesivos. Tras 1,5 h las líneas del campo de velocidades muestran que el campo es irrotacional en todos sitios salvo en la misma orilla del canal, donde el frenado por roce introduce una tendencia a girar en el fluido; en esta figura todas las líneas entran desde fuentes situadas en el lado inferior del rectángulo (entran desde el canal) y salen por los sumideros de los otros tres lados (las líneas que aparecen cortadas en realidad se acercan mucho a otras cercanas y no se han dibujado para mantener limpia la figura, pero no se interrumpen). Tras 3h, el roce continuado del fluido con las orillas ha provocado un par de vórtices o recirculaciones en la salida del canal, que añade una parte rotacional al campo en esa región ya más extensa. Ese par de vórtices se desprende posteriormente y viaja junto con el resto del fluido. Las figuras de la derecha muestran en colores las regiones donde hay alguna vorticidad distinta de cero (la vorticidad es el rotacional del campo de velocidades). Tomado de Ole Anders Nøst and Eli Børve: https://doi.org/10.5194/os-17-1403-2021 .
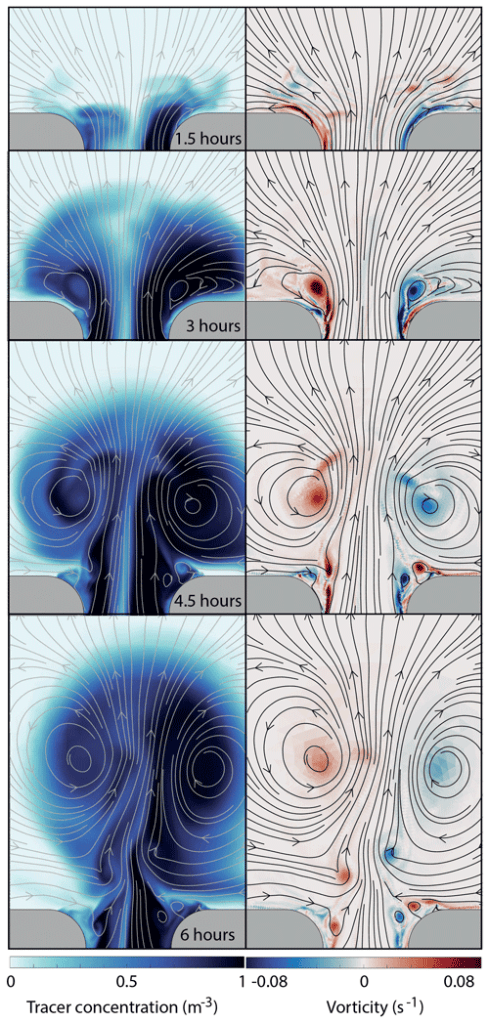
Evolución temporal de la concentración de trazador y la vorticidad en un flujo simétrico a 1,5, 3, 4,5 y 6 horas.

Fig. Simulación de una corriente de marea saliendo por un estuario. Tomado de Ole Anders Nøst and Eli Børve: https://doi.org/10.5194/os-17-1403-2021

La figura siguiente muestra la descomposición de un campo vectorial con fuentes escalares y vectoriales en sus dos componentes: el campo producido por las fuentes escalares y el campo producido por las fuentes vectoriales. La suma de ambas contribuciones produce el campo real.
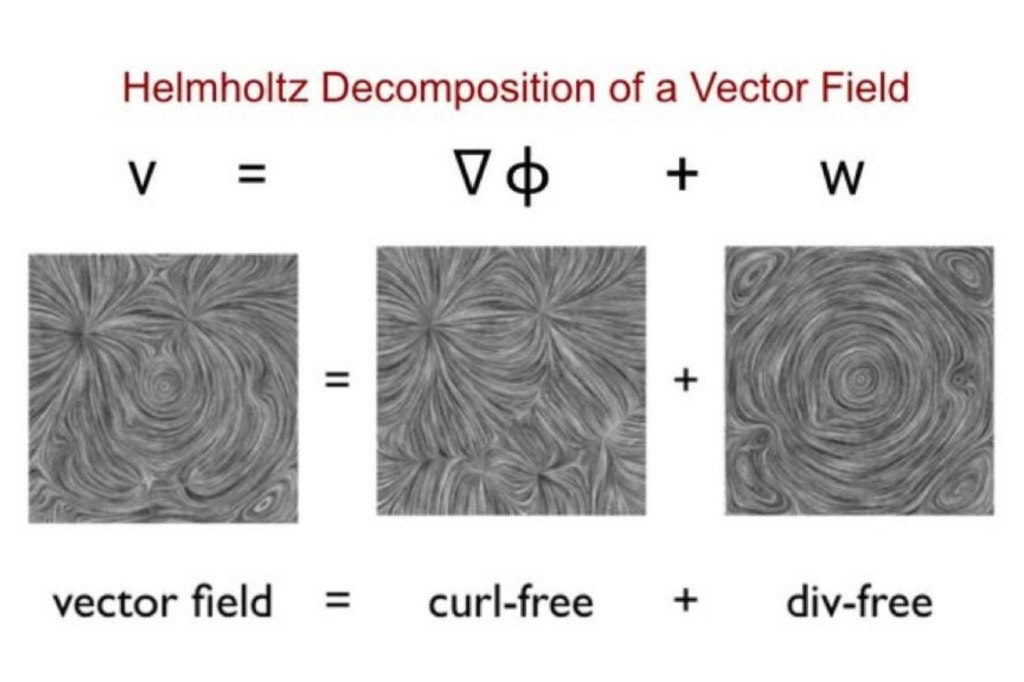
Diagrama de la descomposición de Helmholtz: un campo vectorial se divide en un componente sin rotacional y otro sin divergencia.

El teorema de Helmholtz ocupa un lugar central en la teoría de los campos vectoriales. Desempeña un papel esencial en física matemática, sobre todo en disciplinas como el electromagnetismo, la mecánica de fluidos y la teoría de campos, donde permite analizar por separado los efectos asociados a las fuentes y a las circulaciones del campo.

Deja una respuesta